본문 바로가기

Robotic Digital Fabrication

Robotic Solutionsfor Hybrid Manufacturing

산업용 로봇 기반 맞춤형 디지털 제작 솔루션

(주)비에이티 파트너스는 다관절 로봇의 제어를 이용한 소재 적층/절삭 등의 디지털 패브리케이션 기법을 중심으로, 제조/건설/디자인/예술 등 제조-창작 분야 전반에 새롭게 적용할 수 있는 맞춤형 디지털 제작 솔루션을 제공합니다.

  • 01WAAM
  • 023D Printing
  • 03Milling
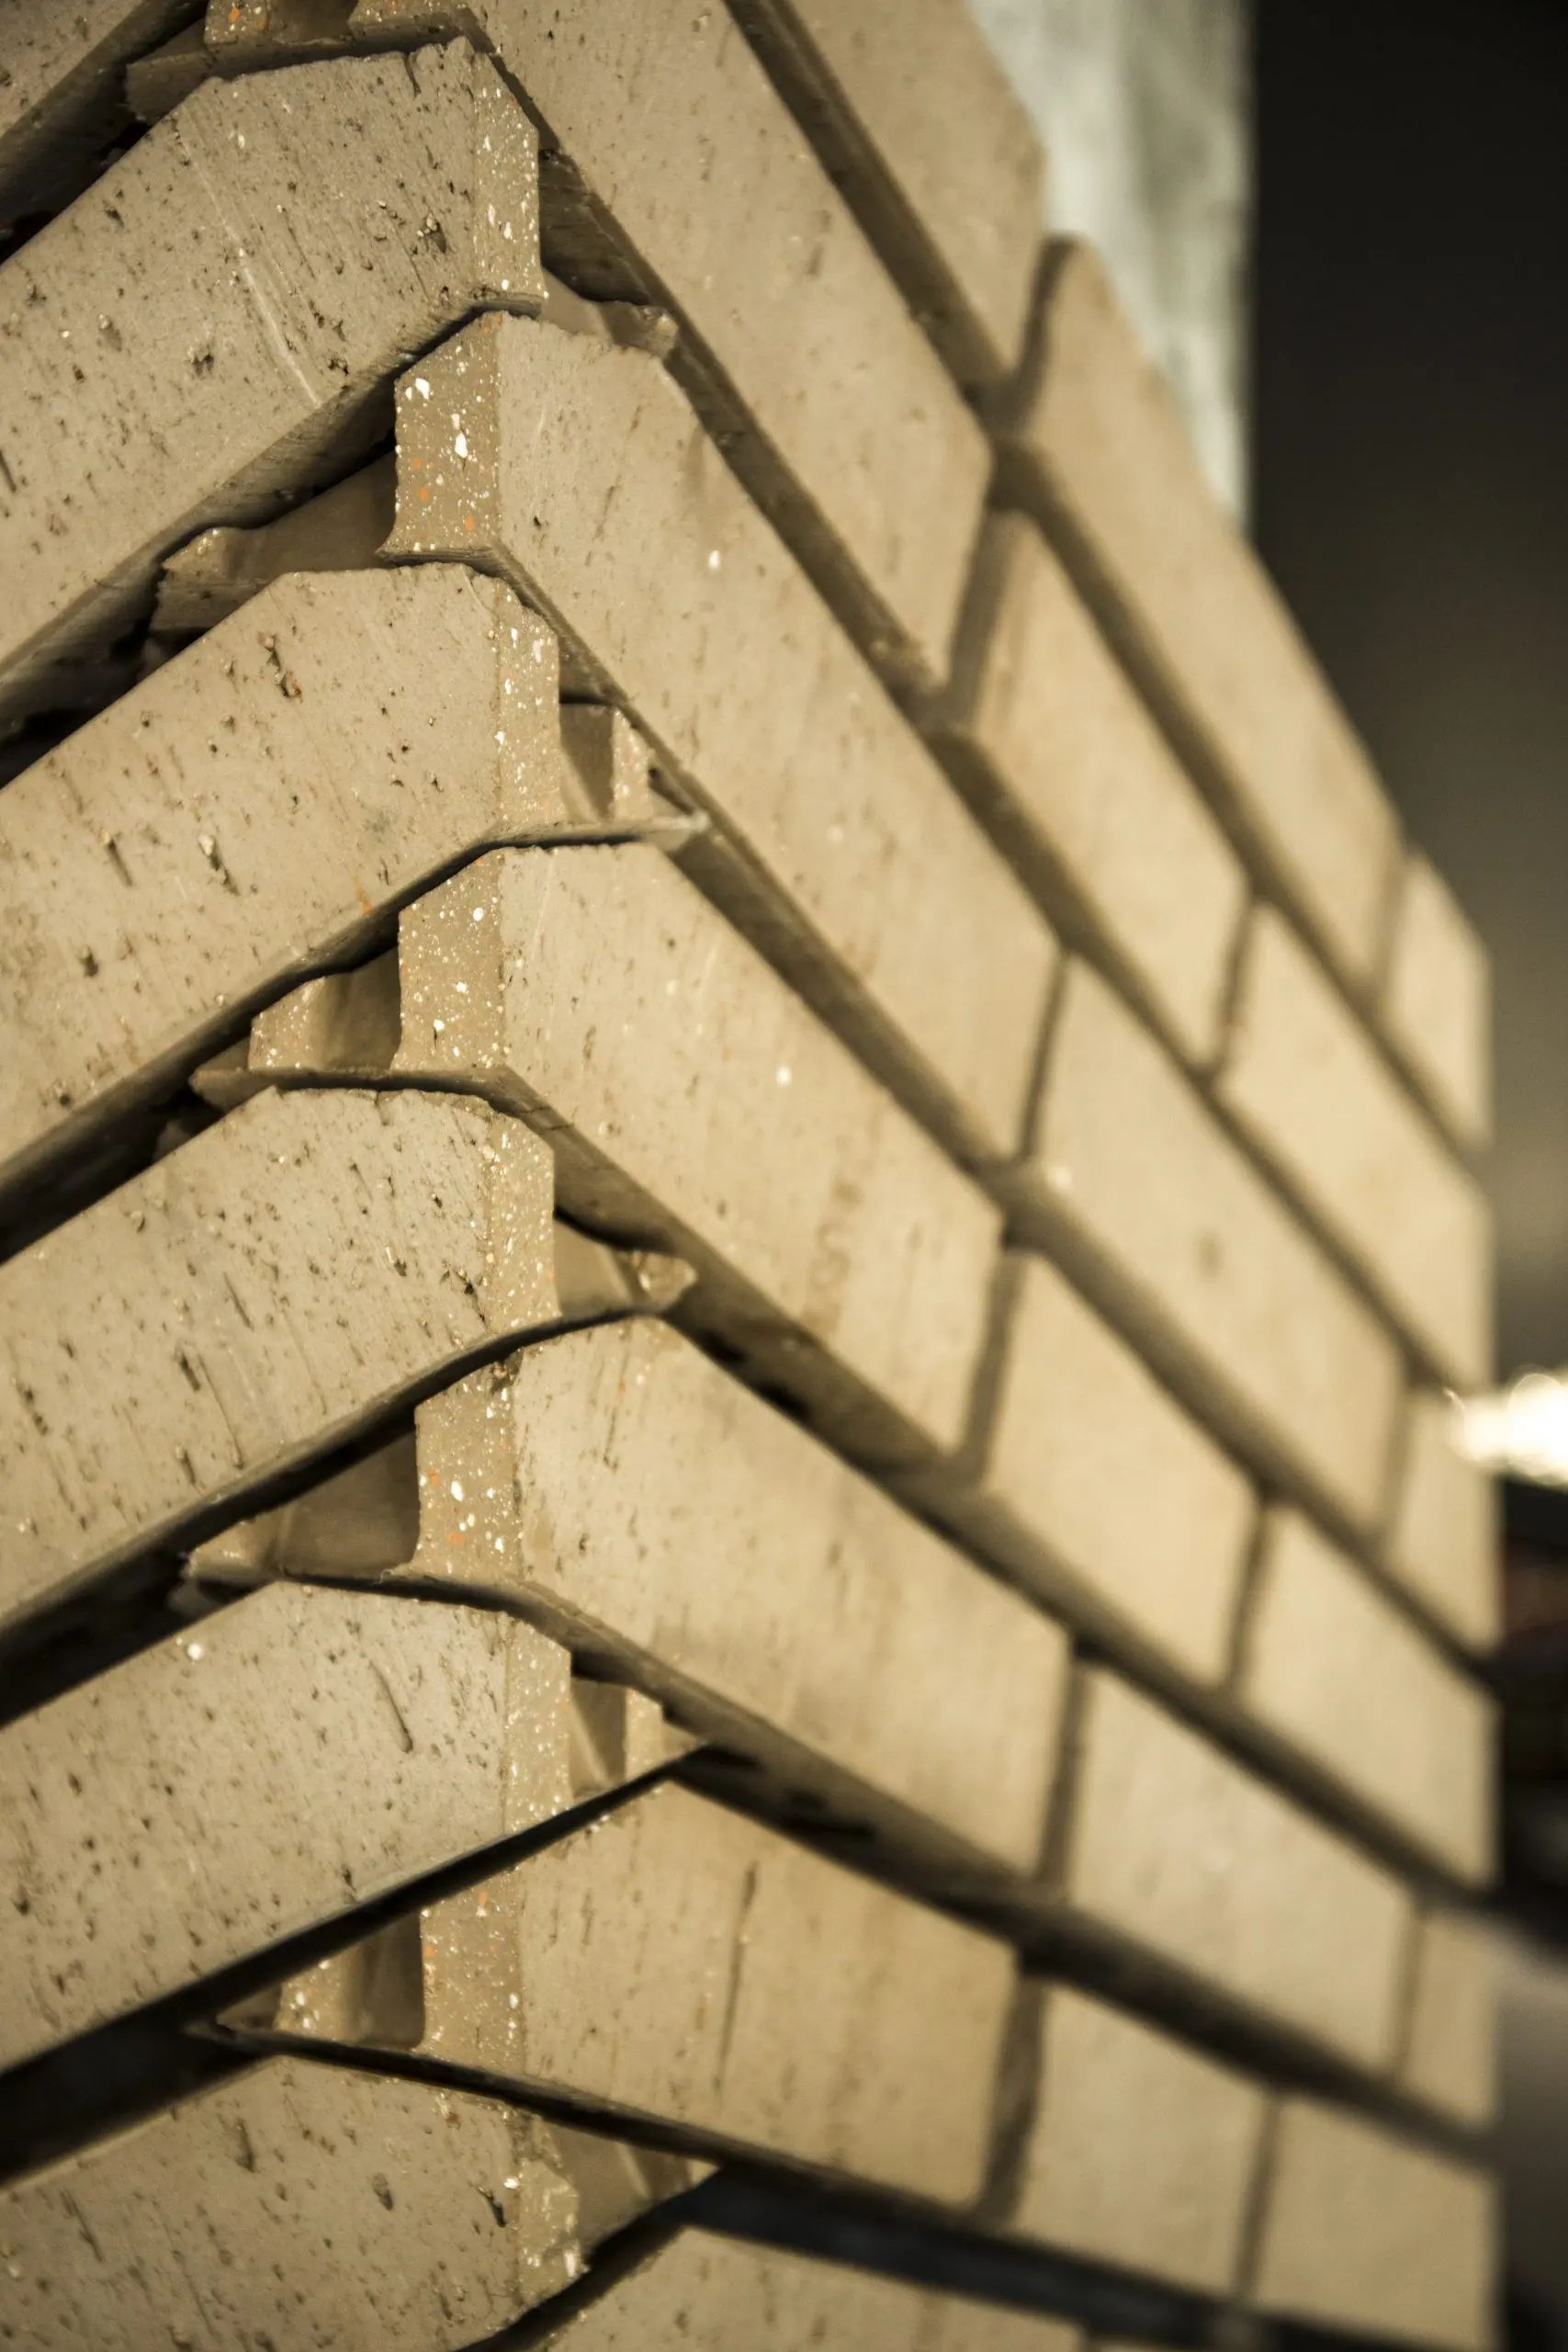
  • 04Hotwire Cutting

01About

산업용 로봇 기반 디지털 제작 솔루션

BAT는 제조/건설/건축/디자인/예술 등 다양한 산업 분야에 적용할 수 있는, 산업용 로봇 기반의 디지털 제작 솔루션을 제공합니다.

로봇을 활용한 다양한 소재 적층/절삭 제조 노하우와 자체 개발 OLP 소프트웨어 프레임워크 GERTY를 중심으로, 단일 산업용 로봇 시스템의 하이브리드 제작 플랫폼화를 지향합니다.

Vision & Mission

정확도·자유도·스케일·복합 가공, 하나의 로봇으로 만드는 다양한 가능성.

여러 분야에서 적층 제조에 주목하고 있으며, 산업용 로봇 기술이 접목되면 정확도, 자유도, 스케일, 복합 가공 등 로봇의 장점을 통해 그 활용도는 더욱 높아집니다. BAT는 로봇 적층 솔루션의 효과적인 어플리케이션을 발굴-적용하고, 다양한 배경의 엔드유저(엔지니어, 디자이너, 예술가 등) 단계에서 사용 가능한 제어 소프트웨어 솔루션을 개발합니다.

Strengths

  • 01정확도
  • 02자유도
  • 03스케일
  • 04복합 가공

Services

  1. 01컨설팅
  2. 02하드웨어/소프트웨어 납품
  3. 03운용 교육
  4. 04기술 지원
  5. 05연구·개발·제작 프로젝트

Partnership

ABB

BAT에 의해 제공되는 모든 로봇 솔루션은 ABB Korea 와의 제휴를 통해, ABB 로봇으로 구성됩니다.

02Solutions

산업용 로봇 기반 복합 가공 솔루션

적층 가공(Additive Manufacturing, AM), 절삭 가공(Subtractive Manufacturing, SM) 기법 등 산업용 로봇 활용 복합 가공 HW/SW 솔루션

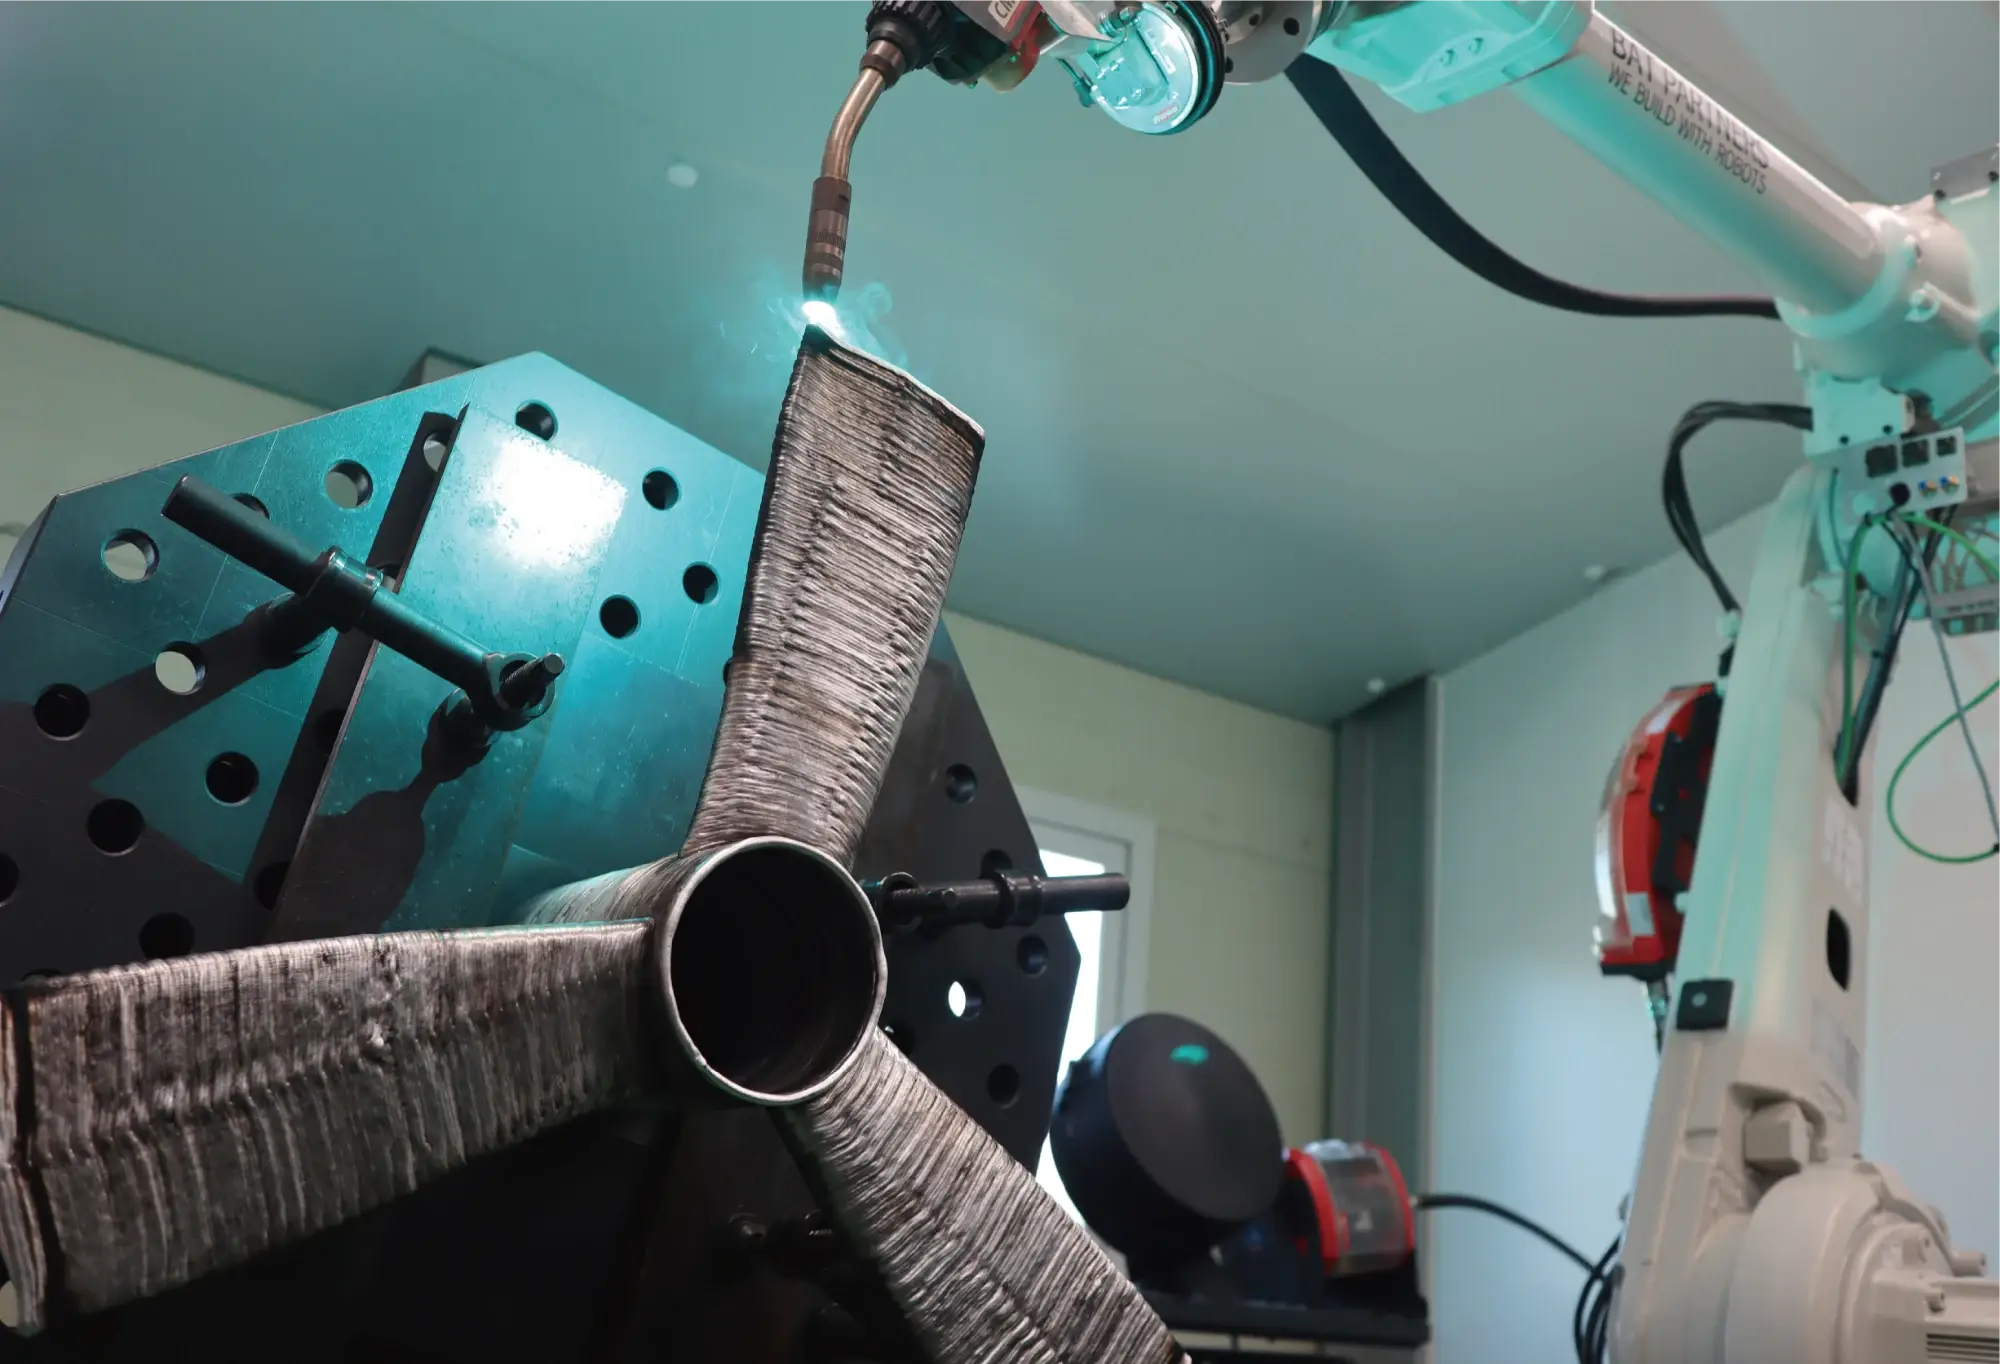
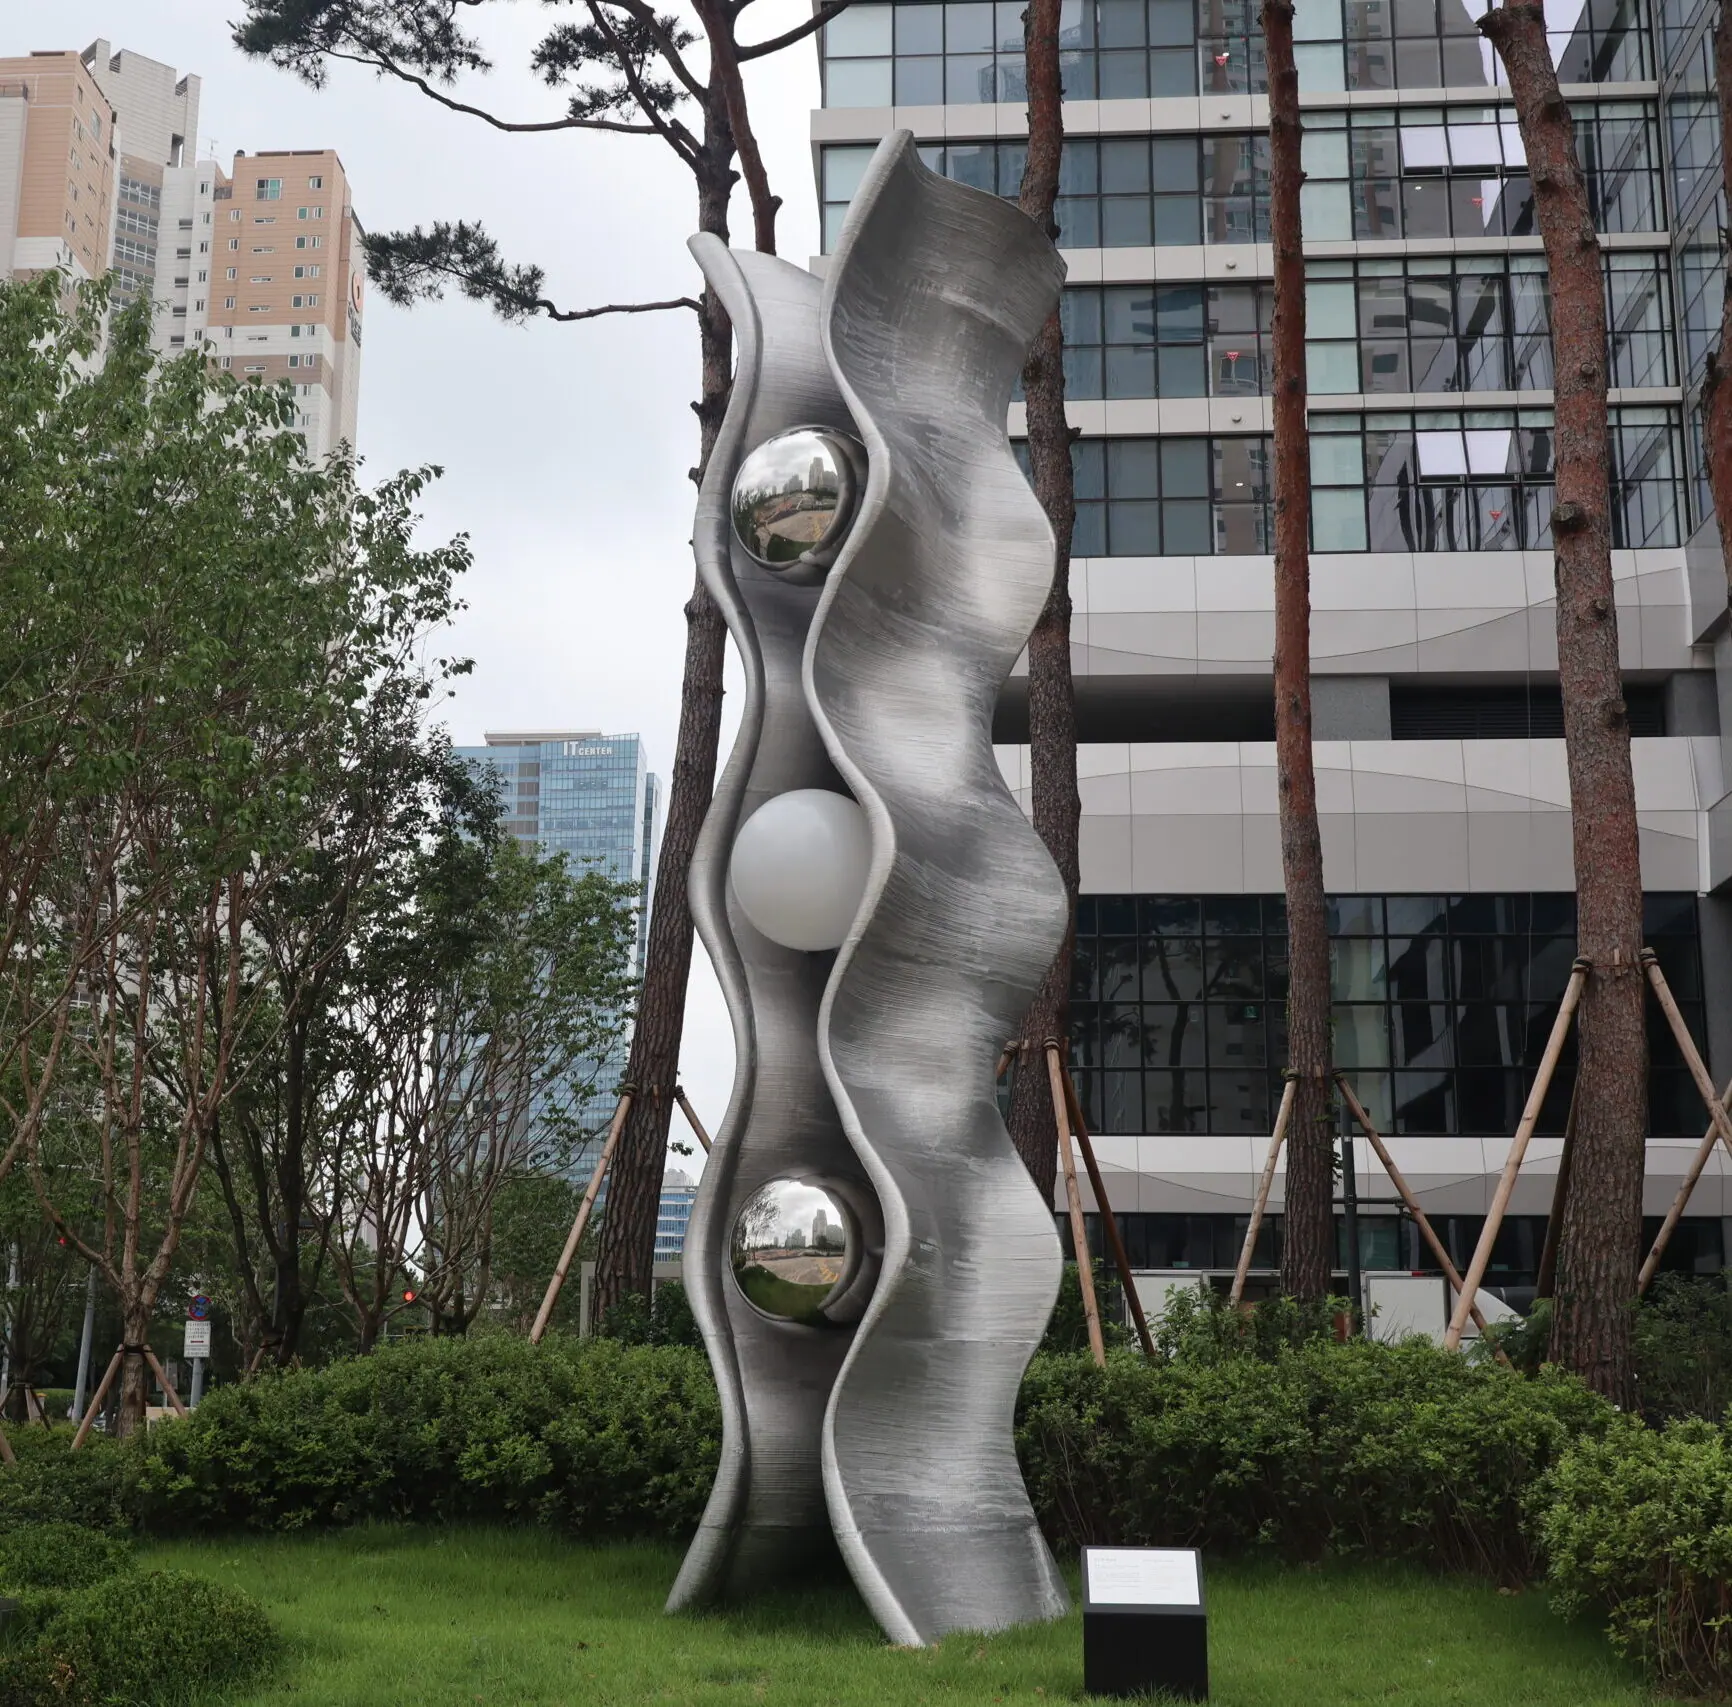
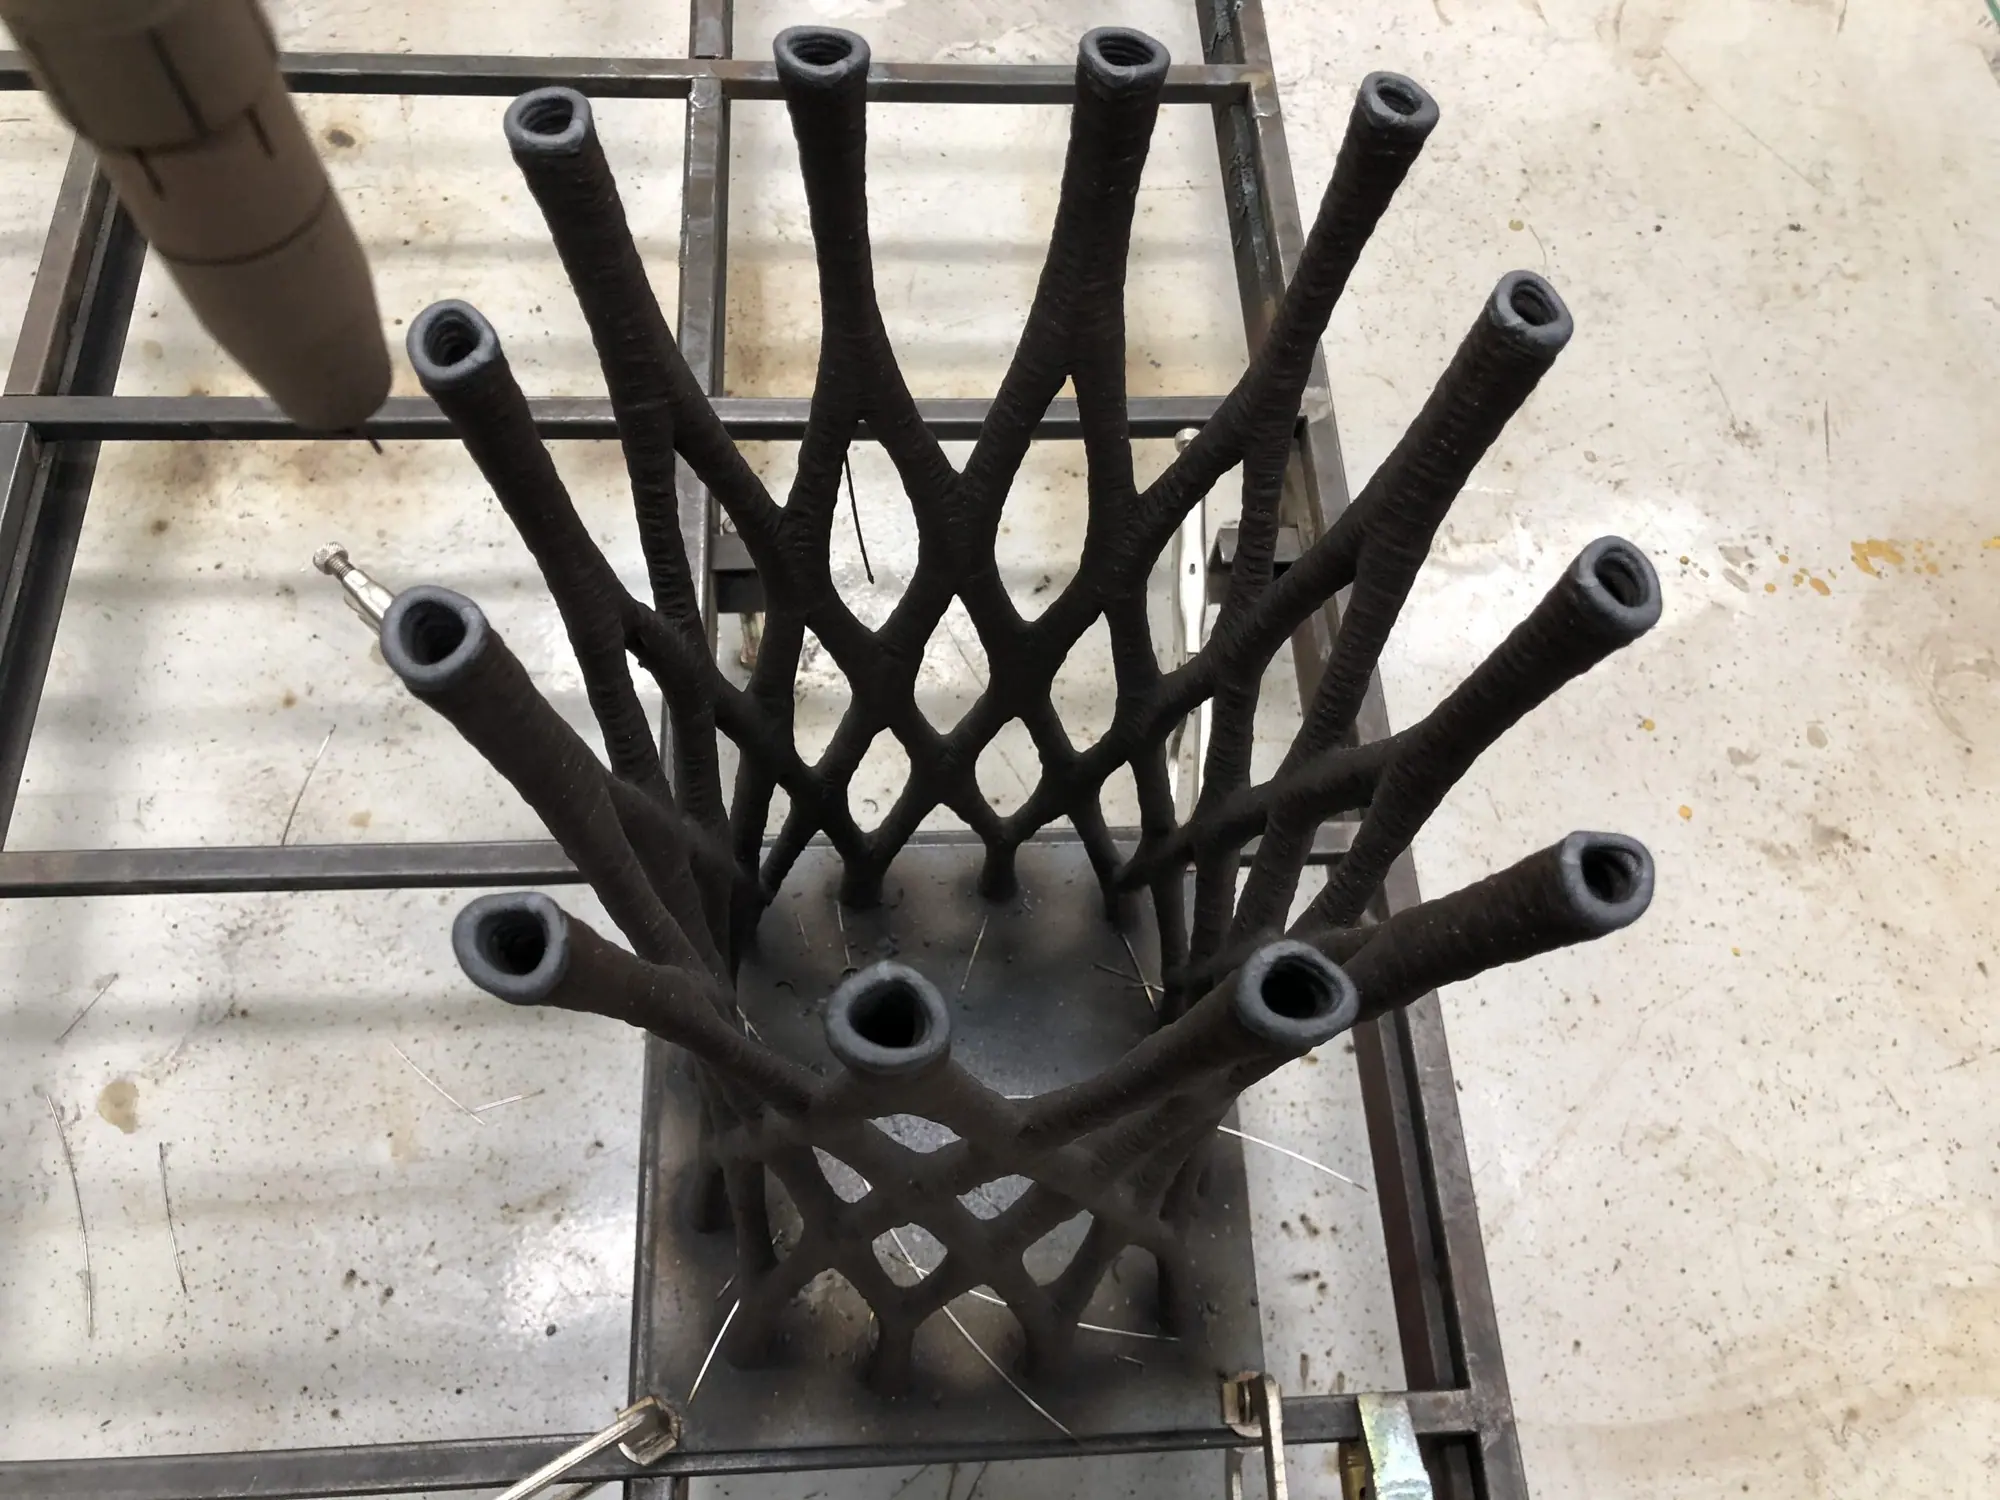
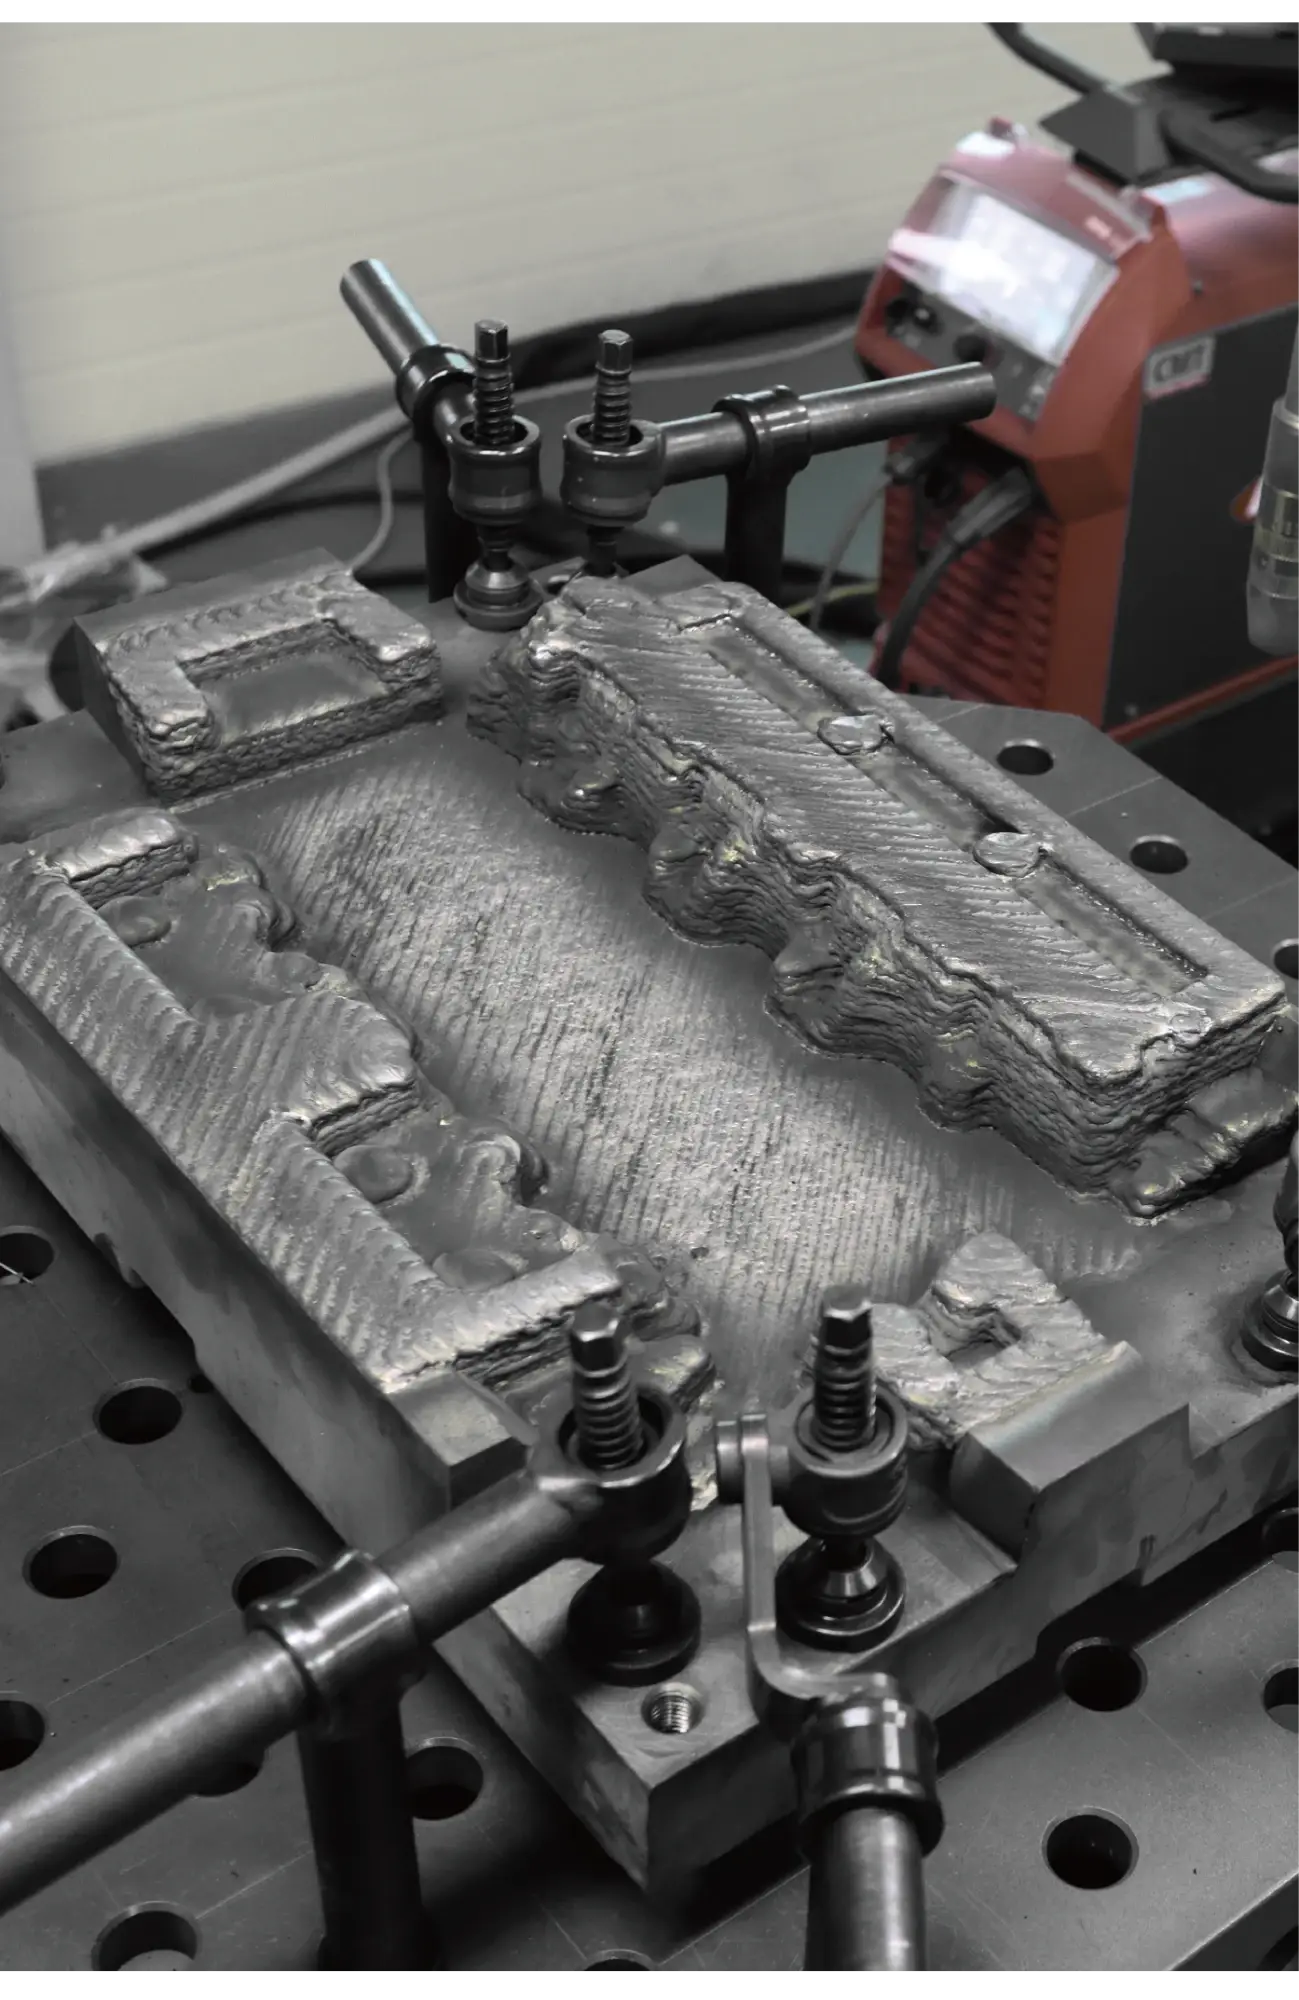
  • WAAM(Wire-Arc Additive Manufacturing)은 산업용 로봇과 아크 용접 기술을 응용한 금속 적층 솔루션입니다.

    산업용 로봇의 자유도와 넓은 작업 범위, 아크 용접의 범용성과 빠른 속도를 장점으로, 중·대형 스케일의 금속 적층에 적합한 기법입니다.

    System components

    • ABB industrial robot + positioner setup (6+2 Axis)
    • ABB ArcWare / Torch sensor(Smartac)
    • Fronius CMT Power source
    • Fronius Push-Pull wire feeding system
    • A workbench and clamping accessories
    • Manual Quick Changers
    • Robot DressPack systems
    • GERTY WAAM control package

Partners

협력사 및 클라이언트

  • ABB
  • Hyundai Engineering
  • Hyundai Rotem
  • B.E.S.T F.A
  • KAMIC 3D프린팅제조혁신센터
  • Plan.H
  • Tech Capsule
  • University of Seoul Architecture
  • K-ARTS
  • art collider
  • Seoultech School of Architecture
  • Hongik School of Architecture

03Projects

로봇 솔루션 활용 프로젝트

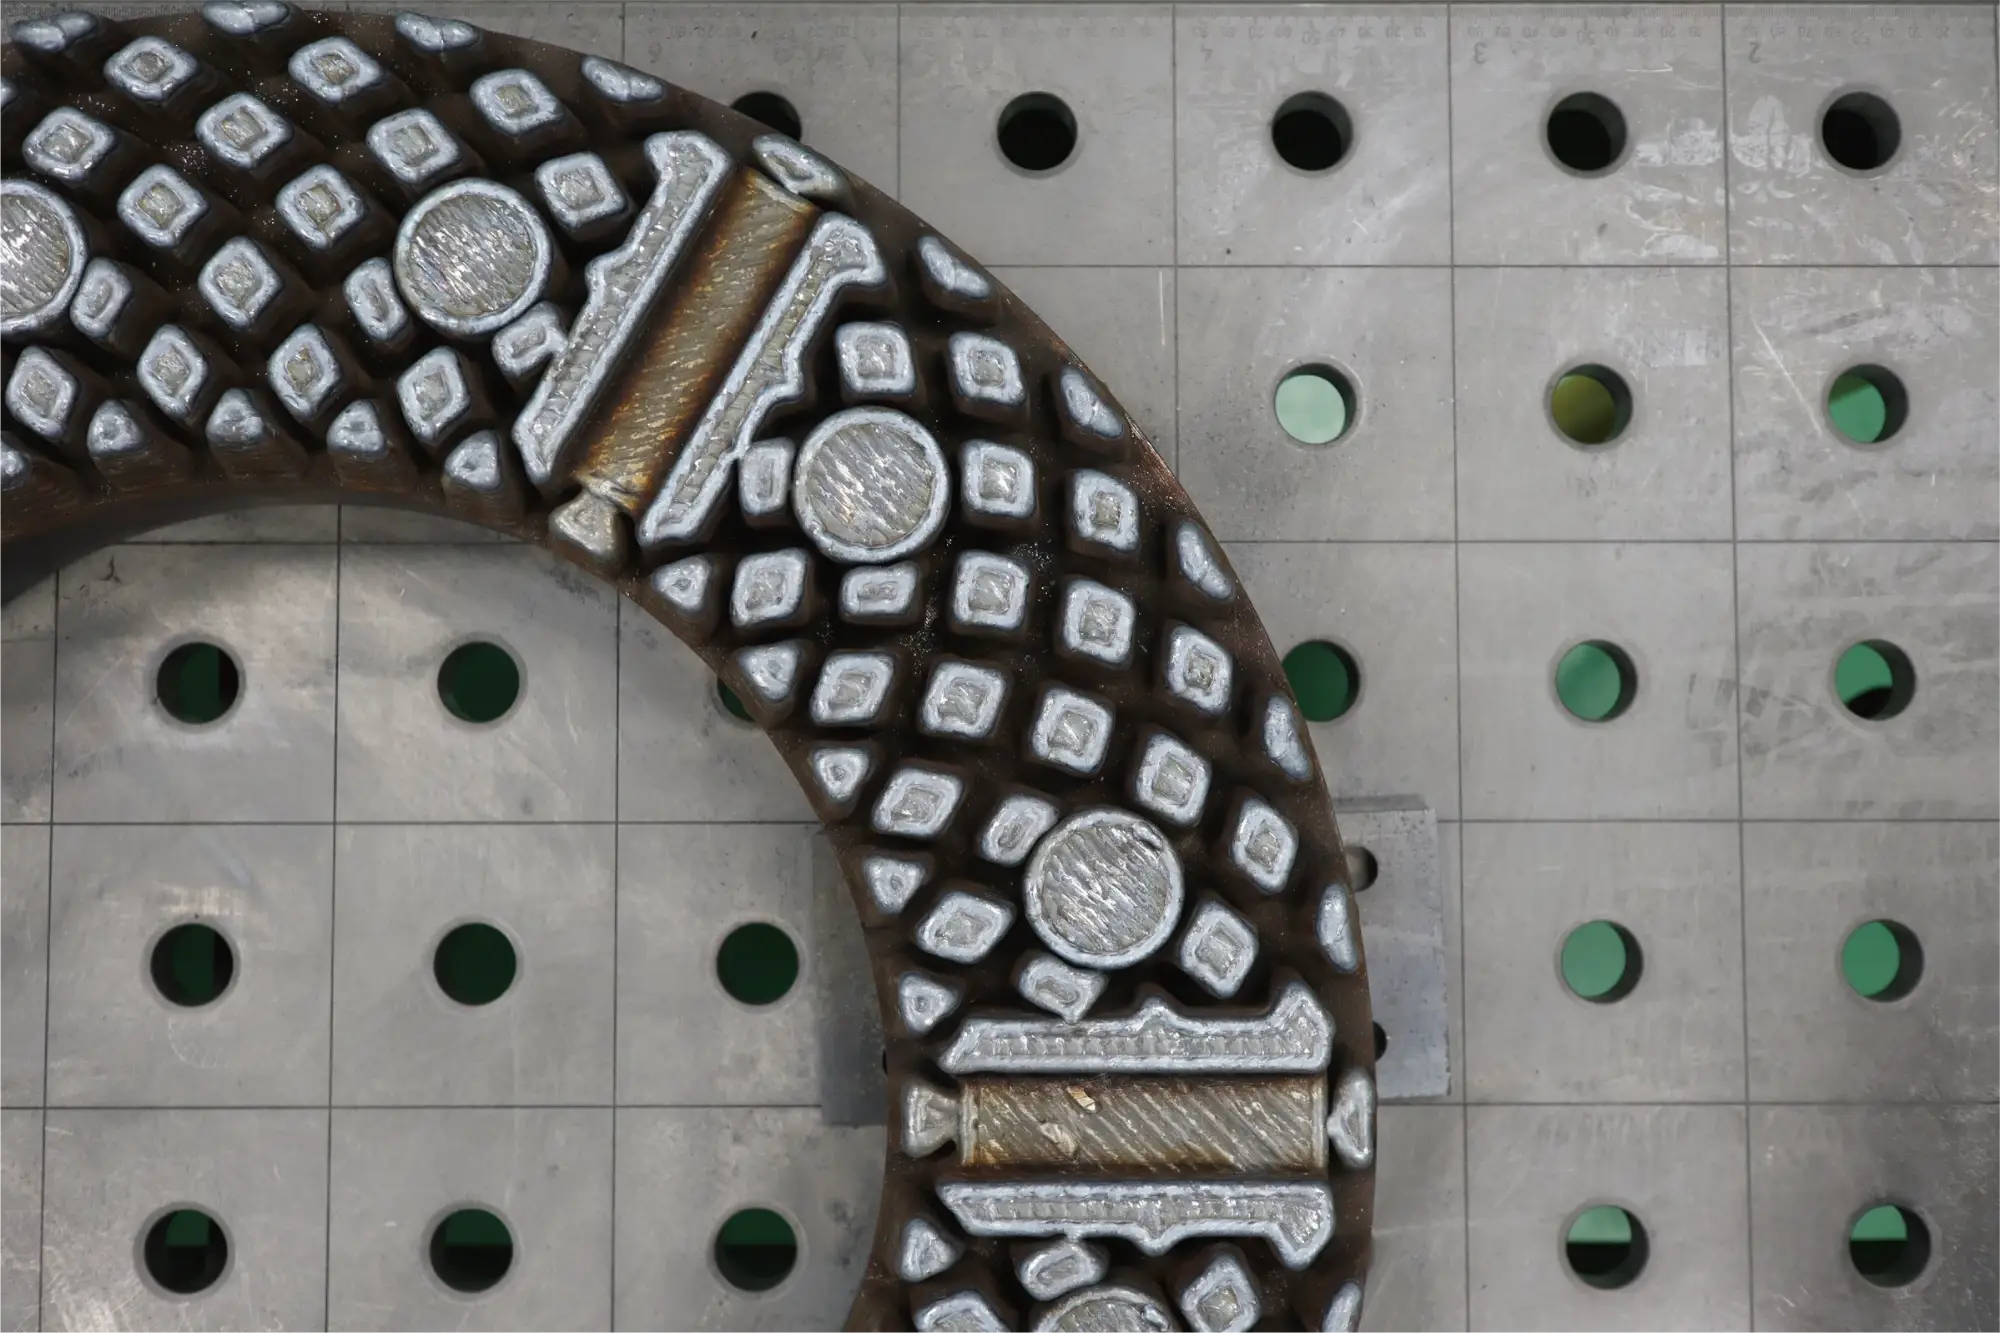
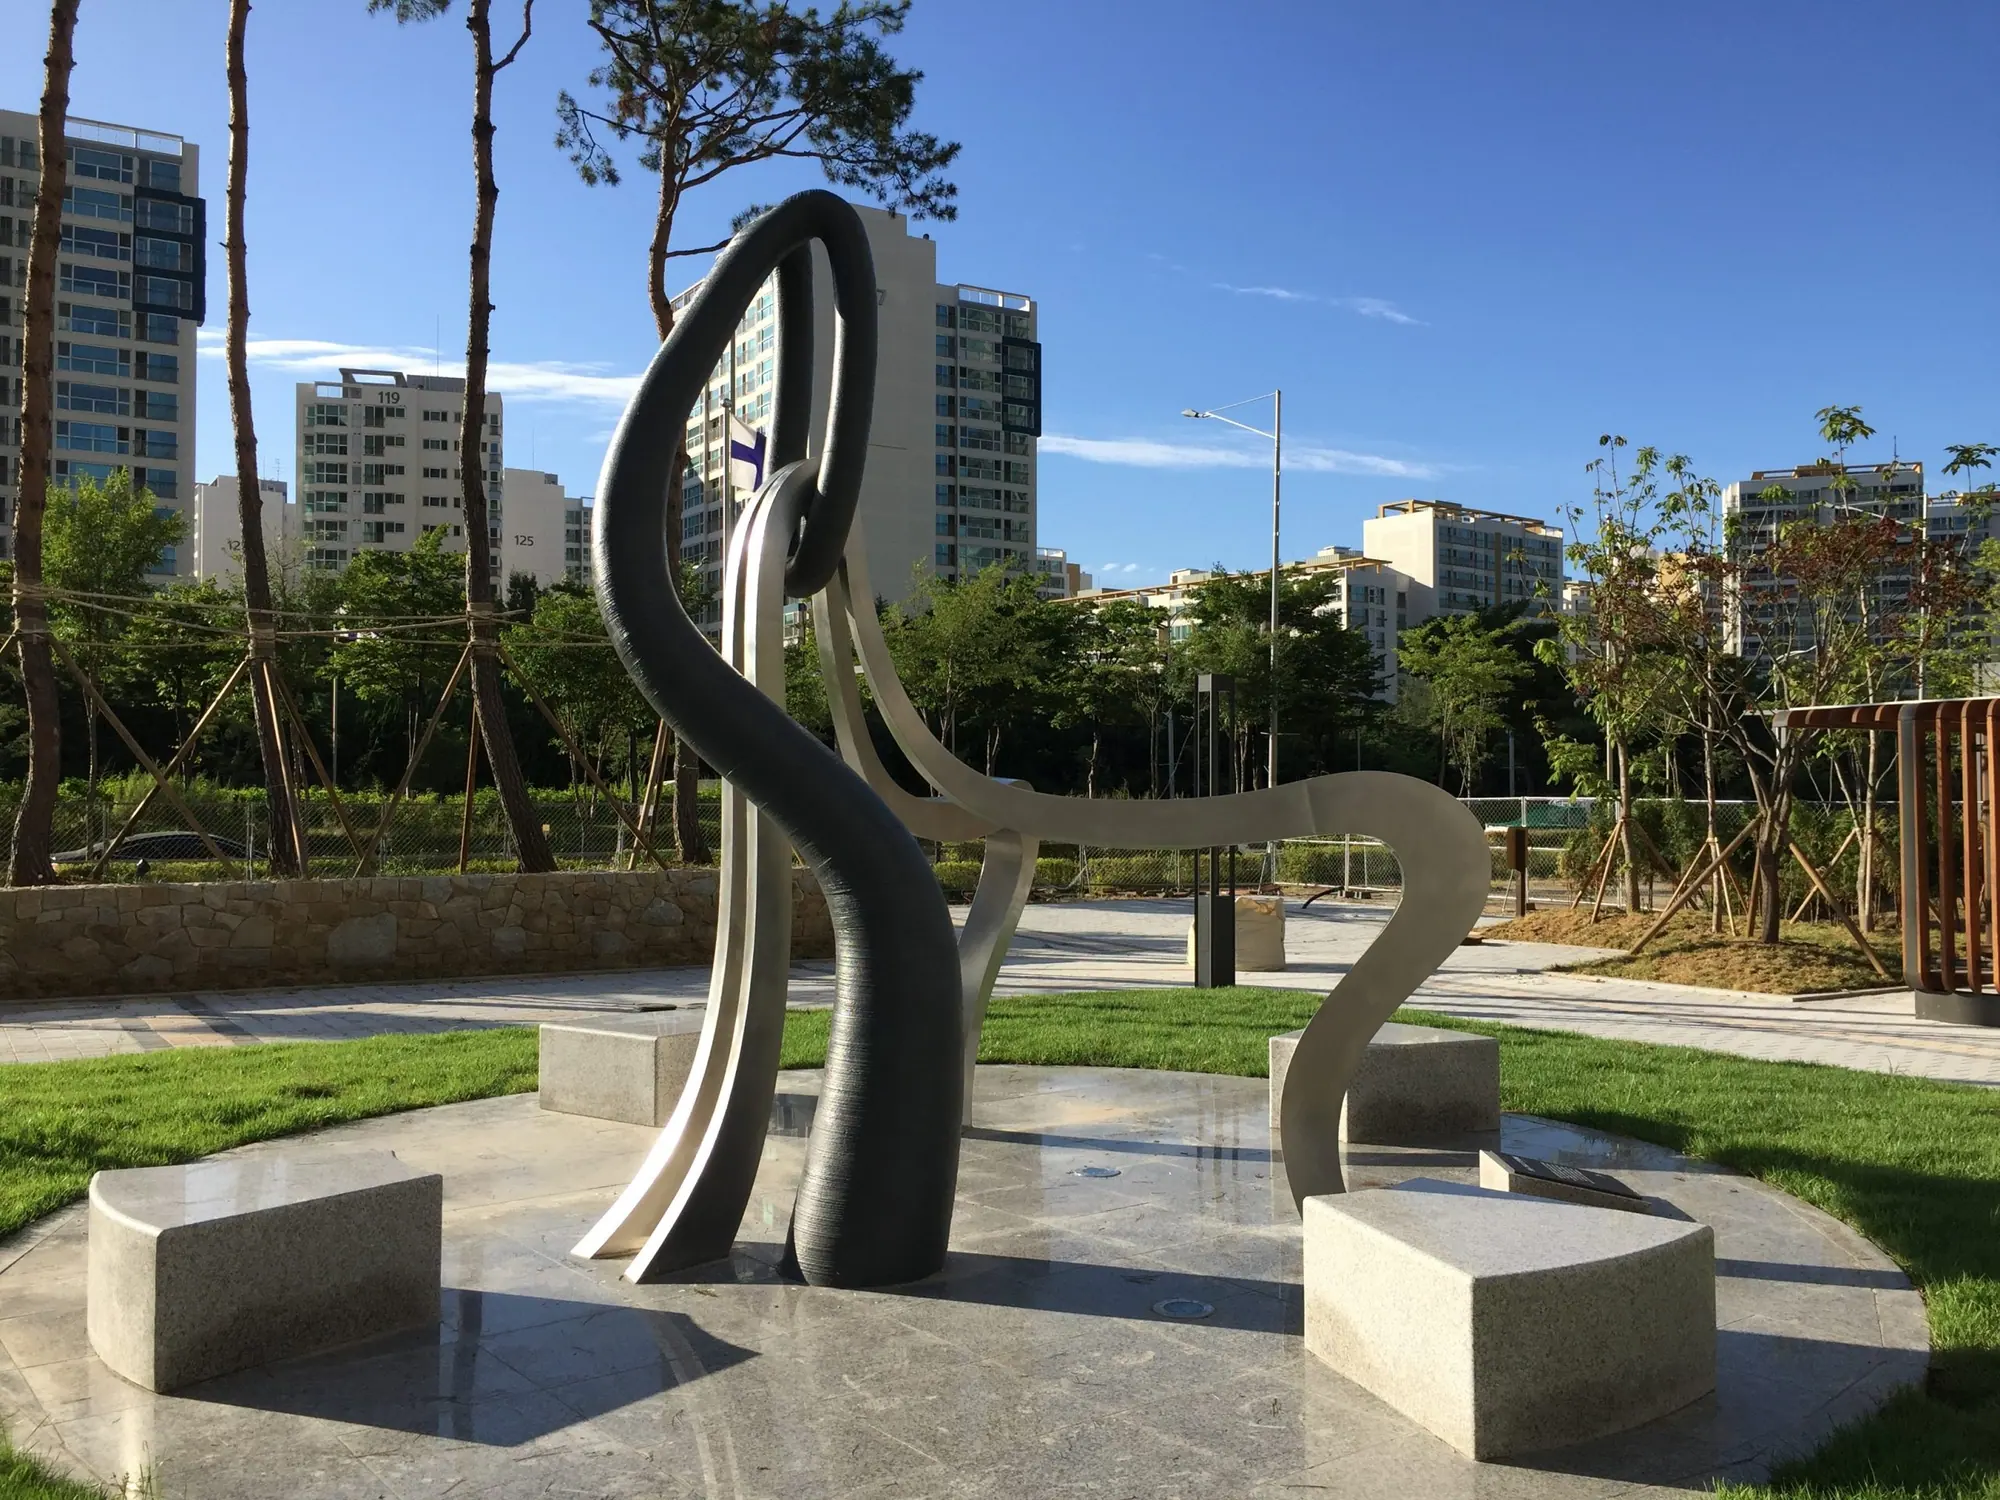
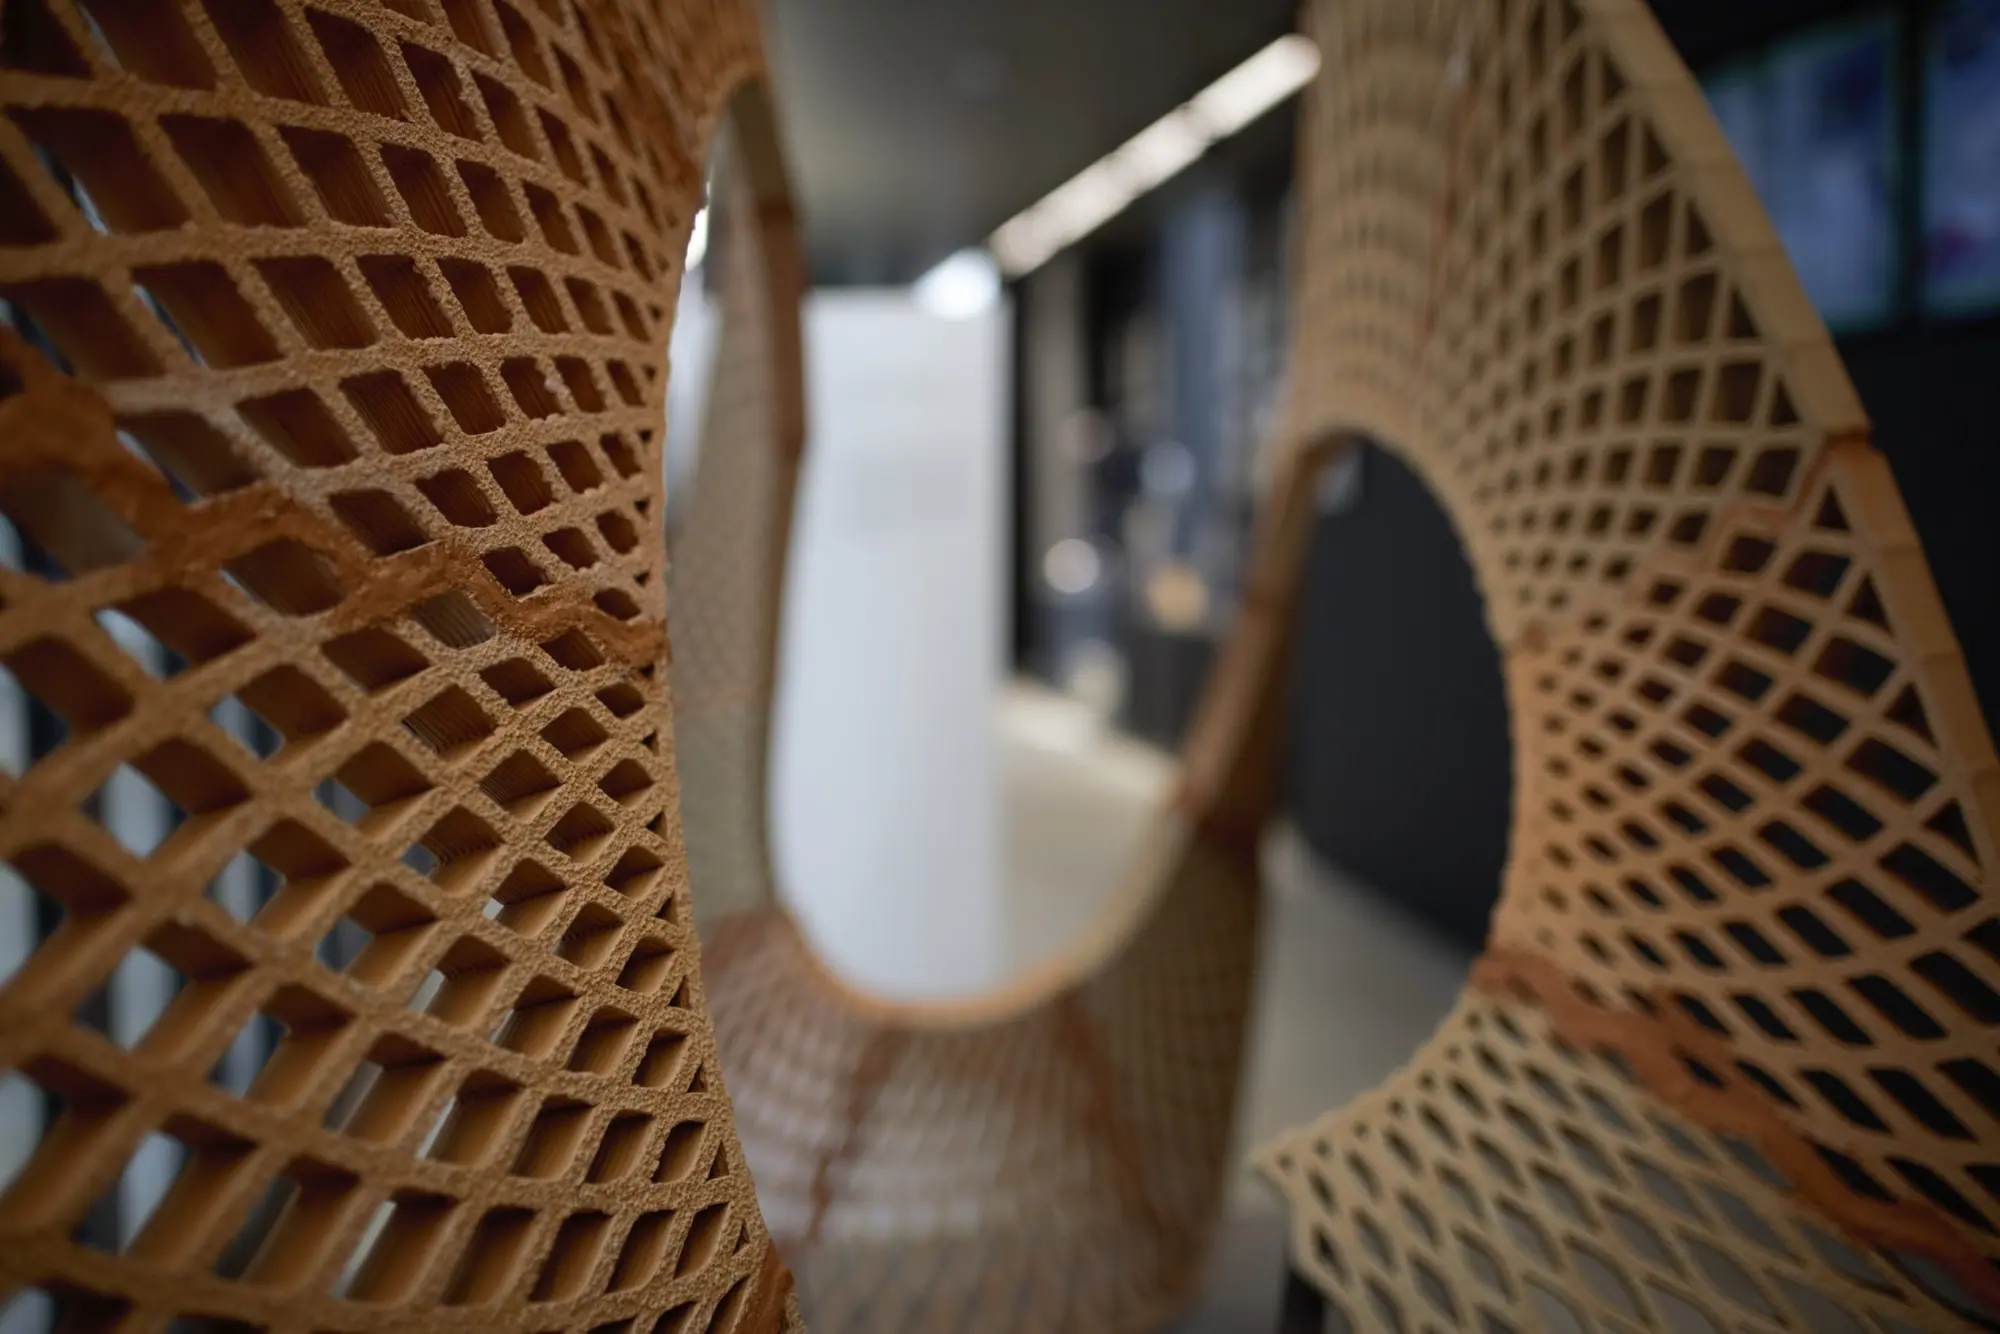
로봇 가공 기법을 적용한 맞춤 제작, 경로 제어 프로그래밍, 제작 테스트베드 등 로보틱 패브리캐이션 & 엔지니어링 프로젝트

04Software

GERTY

GERTY는 Rhino3d + Grasshopper 환경에서 동작하는 플러그인 형식의 산업용 로봇 OLP / CAM 소프트웨어 프레임워크입니다. 로봇암과 부가축 제원에 맞춘 가공 경로(툴패스) 생성, 동작 시뮬레이션, 로봇 프로그램 작성까지, 적층(AM)과 절삭(SM)을 아우르는 오프라인 프로그래밍을 하나의 플랫폼에서 수행합니다.

GERTY
Platform
Rhino3d · Grasshopper
Robots
ABB (주요 지원) · KUKA (호환) · Hyundai (호환) · Doosan (호환)
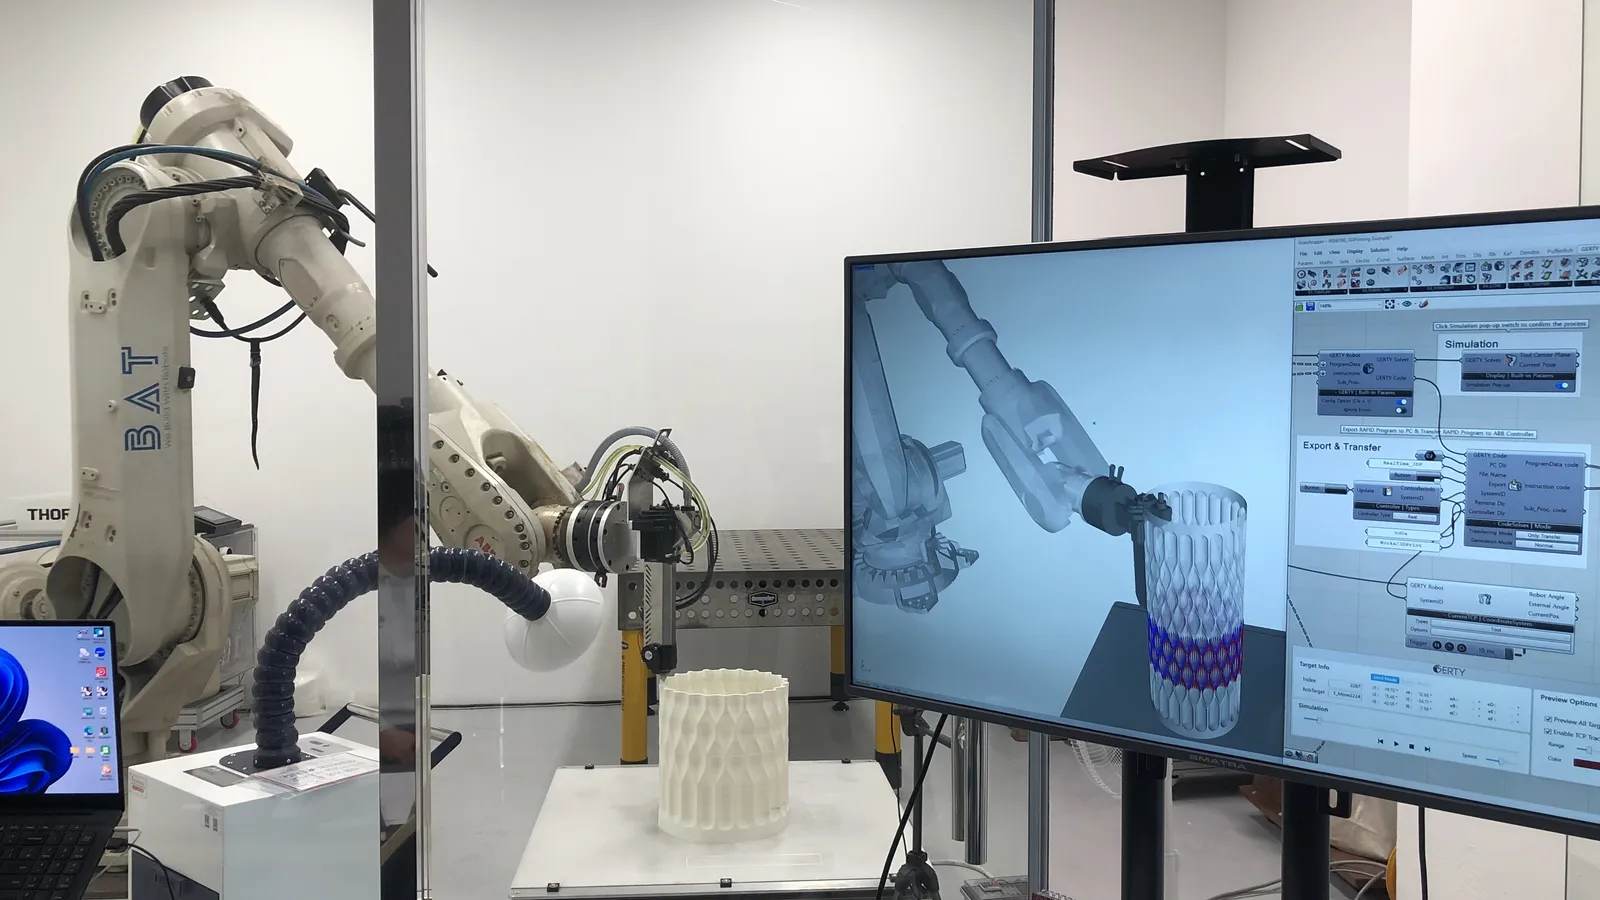
Rhino 뷰포트에서 로봇암과 포지셔너의 가공 동작을 시뮬레이션하는 GERTY 화면

01 / 07

Parametric Robot Control

Rhino3d · Grasshopper · OLP / CAM

GERTY는 Rhino3d + Grasshopper에 플러그인으로 설치되어, “디자인 – 로봇 동작 프로그래밍 – 가공”의 전 과정을 하나의 CAD 환경에서 수행합니다. 툴패스 생성부터 로봇 타겟, 시뮬레이션, 프로그램 출력까지 Grasshopper 컴포넌트로 연결되므로, 설계 변수를 조정하면 그 결과를 곧바로 로봇 동작으로 확인할 수 있습니다.

02 / 07

Slicing Toolpath

Surface Slicing · Solid Slicing

서피스(Surface)와 솔리드(Solid) 형상을 슬라이싱해 외벽, 채움(Infill), 지지대 등 3D 프린팅에 필요한 적층 툴패스를 생성합니다. 레이어 높이와 폭, 첫 레이어 시프트(1st Layer Shift), 심(Seam) 위치, 채움 패턴과 각도 등을 Grasshopper 컴포넌트의 파라미터로 조정할 수 있습니다.

Tilting Weight 값에 따라 슬라이스 레이어의 기울기가 바뀌는 Anti-Overhang 슬라이싱

03 / 07

Anti-Overhang Toolpath

Tilting Weight · Non-Planar · 보강 적층

Tilting Weight 값에 따라 슬라이스 레이어를 형상의 기울기에 맞춰 기울이는 비평면(Non-Planar) 슬라이싱으로, 기울어진 형상에서도 오버행을 줄인 적층 툴패스를 생성합니다. 형상 각 부위의 오버행 각도 구간별로 지정한 인터벌에 따라 보강 적층 툴패스를 반복해 추가합니다. 2축 포지셔너를 갖춘 환경에서는 부가축을 활용한 Anti-Overhang 적층 제어도 적용할 수 있습니다.

04 / 07

Adaptive Tool Orientation

Dynamic Control · TCP Rotating / Tilting / Re-Orientation

작업물의 위치·형상이나 툴패스의 타겟 평면이 바뀌면 로봇 동작이 인터랙티브하게 다시 계산됩니다. 단일/다축 부가축을 로봇과 연동해 회전시키는 동적(Dynamic) 제어로 툴패스 위의 각 타겟을 지정한 TCP 방향 벡터에 맞춰 정렬하고, TCP의 회전·기울기·재정렬(Re-Orientation)까지 조정해 최적화된 로봇 프로그램을 빠르게 만들 수 있습니다.

05 / 07

External Axis Control

Static Control · Single / Multi Axis · CPlane

2축 포지셔너, 리니어 트랙 등 부가축이 포함된 복잡한 로봇 셀을 시뮬레이션하고 제어합니다. 작업 영역을 여러 구역으로 나누고 구역마다 참조 평면(CPlane)을 지정하면, 각 구역이 일정한 TCP 접근 방향을 향하도록 부가축 자세가 계산됩니다. 부가축 자세를 고정한 상태에서 구역별로 작업하는 정적(Static) 제어 방식으로, 단일 축 포지셔너부터 다축 구성까지 적용할 수 있습니다. 밀링 공정에서는 황삭(Roughing)·정삭(Finishing) 툴패스를 회전 부가축과 연동해 복잡한 형상도 가공할 수 있습니다.

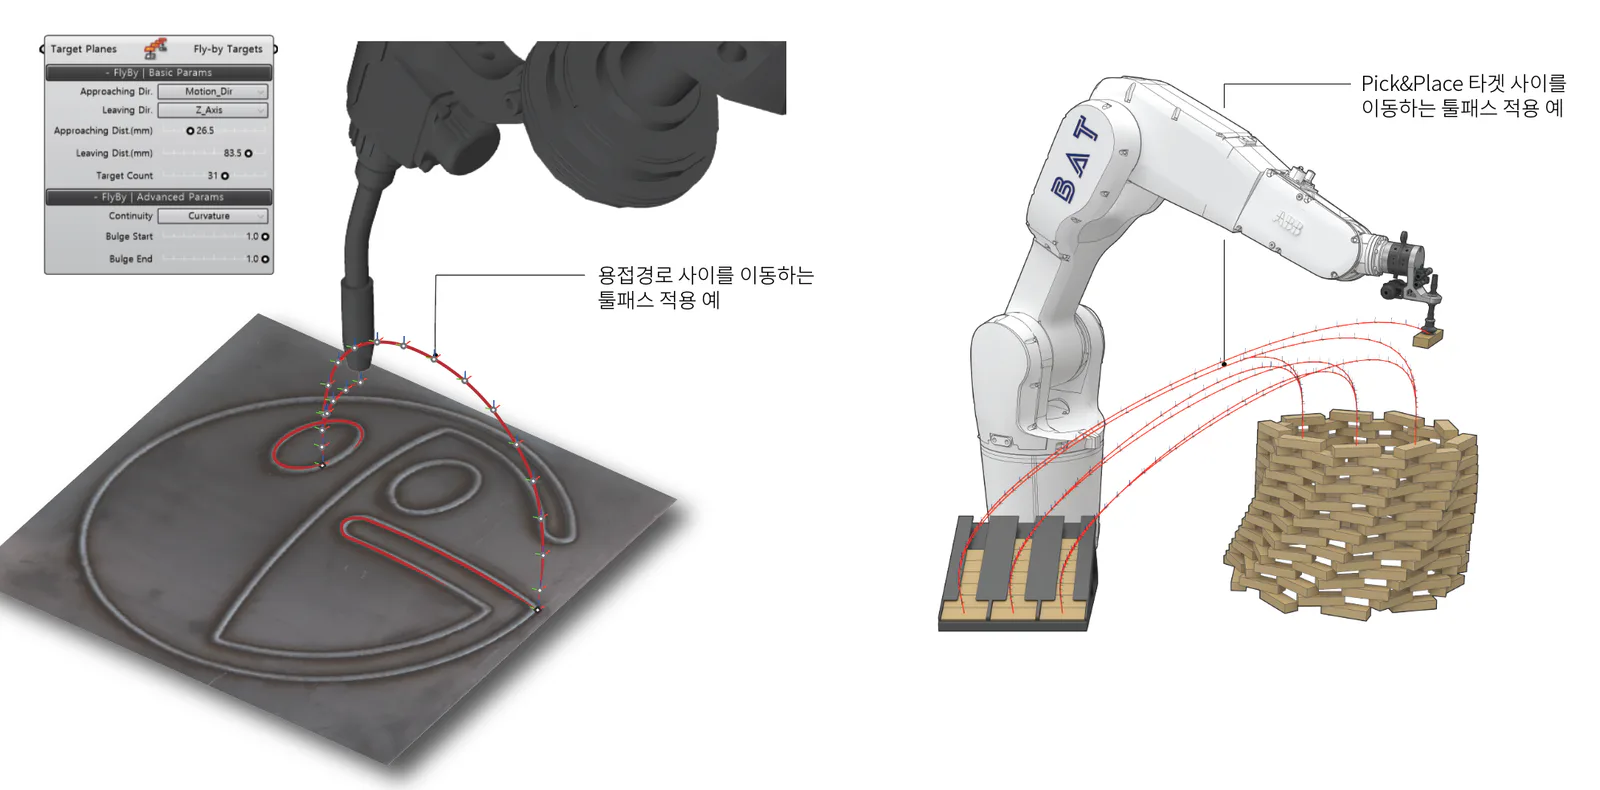
용접 경로 사이와 Pick & Place 타겟 사이를 이동하는 Fly-by 툴패스 적용 예

06 / 07

Flyby Toolpath

Approaching / Leaving · Continuity · Pick & Place

작업 경로와 작업 경로 사이를 잇는 이동 툴패스(Fly-by)를 생성합니다. 접근·이탈 방향과 거리, 곡률 연속성(Continuity) 조건을 파라미터로 설정해, 용접 경로 사이의 이동이나 Pick & Place 타겟 간 이동처럼 반복되는 동작을 매끄럽게 연결합니다.

실제 산업용 로봇과 같은 출력물을 다루는 GERTY 로봇 시뮬레이션 화면

07 / 07

Data Sync Controller

LAN / WAN · RAPID · Tool / Wobj / IO Data

GERTY는 LAN / WAN을 통해 여러 대의 로봇 컨트롤러와 연결됩니다. RAPID 코드, Tool·Wobj·IO 데이터, MOC 설정, 로봇축·부가축 데이터 등을 컨트롤러와 주고받을 수 있으며, ABB 컨트롤러에 등록된 툴 데이터를 스캔해 Grasshopper의 툴 정의로 바로 불러올 수 있습니다.

Support

Documents

Documents는 GERTY 컴포넌트 구성, 기능, 사용법 등 플러그인과 관련된 여러 정보를 제공합니다.

Documents 바로가기 (새 창)

05Process

아이디어에서 로봇 가공까지

로봇 가공 솔루션 도입을 원하는 고객사에 대한 컨설팅, 하드웨어/소프트웨어 납품, 운용 교육, 기술 지원 등 관련 서비스를 제공합니다.

  1. 01. 상담 · 컨설팅

    Consulting

    적용하려는 분야와 소재, 형상, 규모를 함께 검토하고 적합한 로봇 가공 기법(WAAM, 3D 프린팅, 밀링, 열선 컷팅 등)을 제안합니다.

  2. 02. 시스템 구성

    System Design

    ABB 로봇과 포지셔너(6+2축), 엔드이펙터, 제어 박스 등 주요 하드웨어 구성을 설계합니다. 필수 구성 이외의 주변 구성은 유동적으로 조정합니다.

  3. 03. 경로 설계 · 시뮬레이션

    OLP with GERTY

    자체 개발 OLP 소프트웨어 GERTY로 가공 경로를 생성하고, 로봇 동작을 시뮬레이션하며 오프라인 프로그래밍을 수행합니다.

  4. 04. 제작 · 납품

    Fabrication & Delivery

    하드웨어 + 소프트웨어 솔루션을 납품·설치하거나, 관련 기술 연구-개발-제작 프로젝트를 직접 수행합니다.

  5. 05. 교육 · 기술 지원

    Training & Support

    운용 교육과 기술 지원을 제공하고, Documents를 통해 GERTY 사용을 지속적으로 돕습니다.

06Contact

함께 만들 프로젝트를 이야기해 주세요

BAT Partners의 사업/서비스 관련 문의하실 내용이 있으시면, 아래 문의하기 버튼을 눌러 내용을 작성해 보내주시기 바랍니다.

contact@b-at.kr

전화 문의 032) 512-2182

문의 유형

산업 분야

  • 제조
  • 건축/건설
  • 디자인
  • 예술
  • 로보틱스
  • IT / 소프트웨어
  • 교육
  • 기타

(주)비에이티 파트너스

BAT Partners Inc.

주소

인천시 부평구 주부토로 236(갈산동, 인천테크노밸리 U1센터) C동 711호

Room C-711, U1 CenterIncheon Techno Valley236 Jubuto-ro, Bupyeong-guIncheon 21330, Republic of Korea

Contact

프로젝트 문의

BAT Partners의 사업/서비스 관련 문의 내용을 작성해 주세요. 담당자가 확인 후 이메일로 회신드립니다.

* 표시는 필수 항목입니다.